ABB工业机器人搬运码垛系统集成方案 信息系统集成服务的关键角色
引言
在智能制造与物流自动化高速发展的今天,工业机器人搬运码垛系统已成为生产线末端和仓储物流环节的核心装备。ABB作为全球工业机器人技术的领导者,其搬运码垛解决方案广泛应用于食品、饮料、化工、建材、家电等行业。一套高效、稳定、智能的码垛系统并非仅仅是机器人本体的选型与安装,更依赖于深度的信息系统集成服务,将机器人控制、视觉识别、传送带跟踪、安全PLC、MES/WMS等子系统无缝融合。本文将从系统架构、核心集成技术、信息系统集成服务的价值及实施路径等维度,阐述ABB工业机器人搬运码垛系统集成方案。
一、系统总体架构
ABB搬运码垛系统通常由以下层级构成:
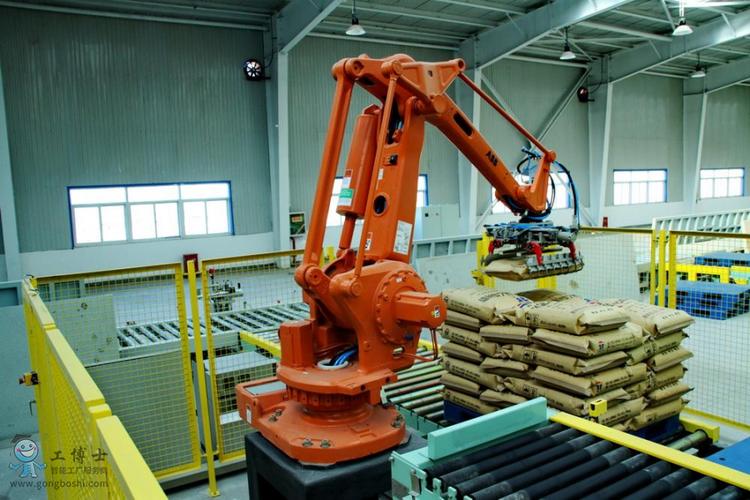
- 执行层:ABB码垛机器人(如IRB 460、IRB 660、IRB 760等大负载机型)、夹具(真空吸盘、夹爪)、传送带、升降台、托盘输送线。
- 感知层:视觉相机(2D/3D)、激光雷达、光电传感器、称重传感器、安全光幕。
- 控制层:ABB机器人控制器(IRC5或OmniCore)、PLC(西门子、罗克韦尔等)、安全控制器、伺服驱动器。
- 信息层:工控机、边缘网关、SCADA系统、MES(制造执行系统)、WMS(仓储管理系统)、ERP。
- 云端/远程层:ABB Ability™ 数字化平台、远程运维、数据分析。
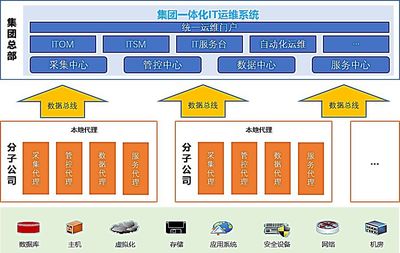
信息系统集成服务的核心任务,就是打通控制层与信息层之间的数据流,实现“设备-产线-工厂-云端”的一体化管控。
二、核心集成技术
1. 机器人-视觉集成
通过ABB的Integrated Vision或第三方3D视觉系统,识别来料的位置、姿态、尺寸。视觉系统通过以太网/IP或PROFINET与机器人控制器通信,引导机器人进行动态抓取。集成服务需完成相机标定、坐标系转换、抓取点计算与碰撞检测。
2. 传送带跟踪与动态码垛
利用ABB的Conveyor Tracking功能,编码器信号实时接入机器人控制器,实现机器人在移动中抓取。信息系统集成需将传送带速度、物品间距、码垛节拍与上位调度系统同步。
3. 多机器人协同与调度
对于多条码垛线,需要集成机器人调度系统(如ABB RobotStudio® 或第三方调度软件),根据订单优先级、机器人负载、故障状态动态分配任务。集成服务涉及OPC UA、MQTT等通信协议的统一。
4. 安全系统集成
安全PLC(如Pilz、SICK)与机器人安全控制器联动,实现安全门、光幕、急停、速度限制等功能。信息系统集成需确保安全信号与生产调度信号互不干扰,并满足ISO 10218-1/2、ISO/TS 15066等标准。
5. MES/WMS 接口集成
这是信息系统集成服务的重点。系统需从MES获取生产订单、托盘规格、码垛模式;向WMS发送完成信号、托盘条码、垛型数据。常用接口方式包括:数据库中间表、Web Service、RESTful API、OPC UA。
6. 数据采集与可视化
通过边缘网关采集机器人关节电流、节拍、故障代码、能耗等数据,上传至SCADA或ABB Ability™,生成OEE、故障预测、能耗分析报表。
三、信息系统集成服务的价值
- 消除信息孤岛:将机器人、PLC、视觉、MES、WMS等异构系统统一集成,实现数据互通。
- 提升柔性生产:快速切换码垛模式,适应多SKU、小批量生产。
- 降低调试周期:通过虚拟调试(RobotStudio + PLC仿真)提前验证逻辑,现场调试时间缩短30%-50%。
- 增强可维护性:集中监控、远程诊断、预测性维护,减少非计划停机。
- 保障投资回报:系统集成质量直接影响码垛效率、稼动率与人工替代效果,是项目成功的关键。
四、典型集成方案示例
以某饮料厂纸箱码垛线为例:
- 需求:两条灌装线,每线速度30箱/分钟,码垛至6种不同托盘。
- 配置:2台ABB IRB 660机器人,2套3D视觉,1套传送带跟踪,1套安全PLC,1套SCADA,对接WMS。
- 集成要点:
- 视觉识别纸箱排列,机器人动态抓取。
- 根据WMS订单自动切换托盘垛型。
- 安全系统与产线联锁,故障时自动降速或停机。
- 数据上传至厂级MES,生成班组产量报告。
- 效果:码垛效率提升至35箱/分钟,人工从6人减至1人,故障响应时间缩短60%。
五、实施路径与建议
- 需求分析与方案设计:明确节拍、负载、垛型、接口协议、安全等级。
- 虚拟仿真与验证:使用RobotStudio进行可达性、节拍、碰撞验证。
- 硬件安装与网络布线:确保控制网络与信息网络安全隔离。
- 软件集成与调试:分步调试机器人、视觉、PLC、MES接口,进行联调。
- 培训与交付:提供操作、维护、二次开发培训。
- 运维与优化:持续采集数据,优化节拍与故障率。
六、
ABB工业机器人搬运码垛系统的集成,远不止于机器人本体的安装。信息系统集成服务作为连接OT与IT的桥梁,决定了系统的智能化水平、柔性和可扩展性。选择经验丰富的集成商,采用标准化、模块化的集成方法,方能构建高效、稳定、面向未来的智能码垛系统,助力企业实现物流自动化与数字化转型。
如若转载,请注明出处:http://www.yqyb365.com/product/52.html
更新时间:2026-10-08 10:41:03